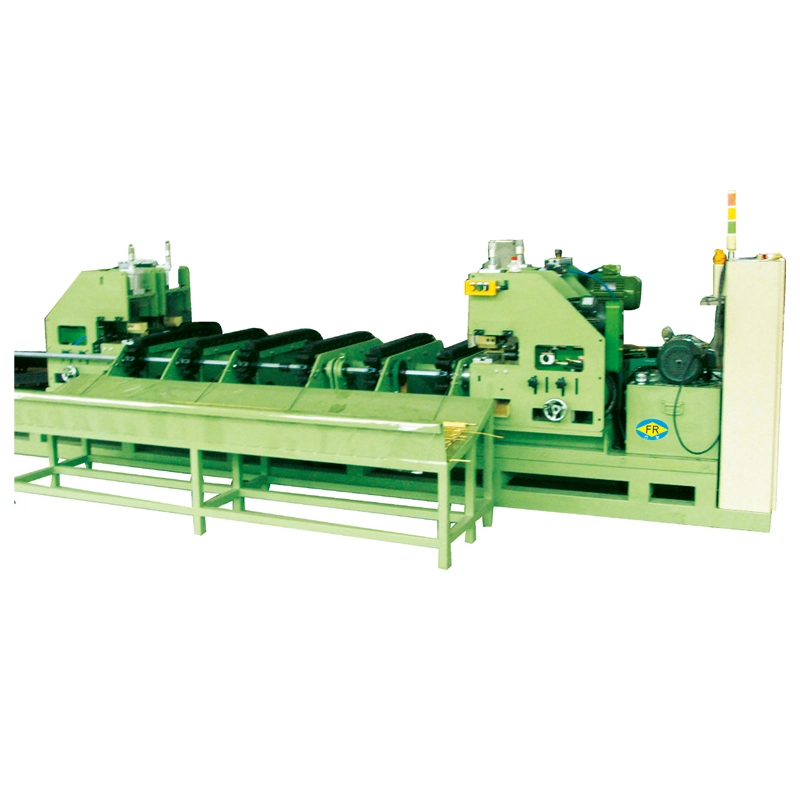
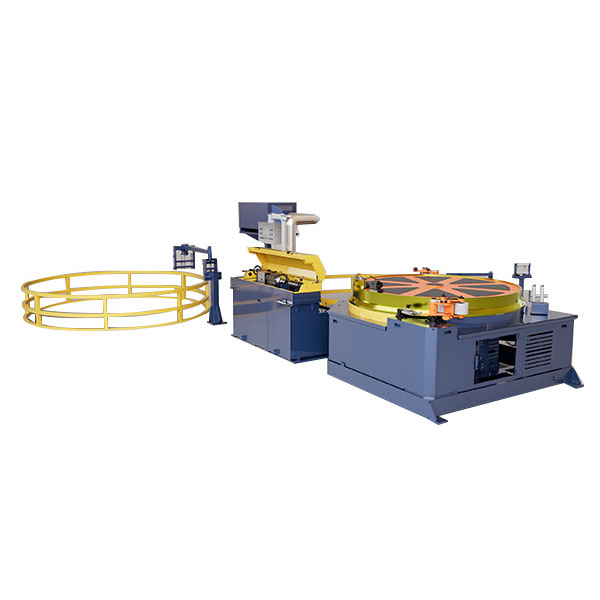
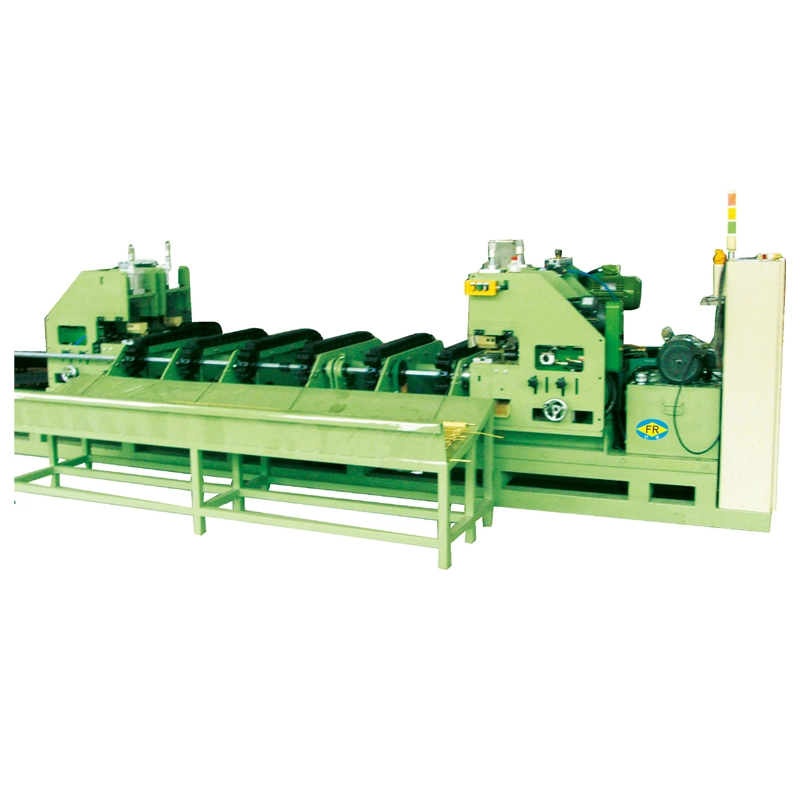
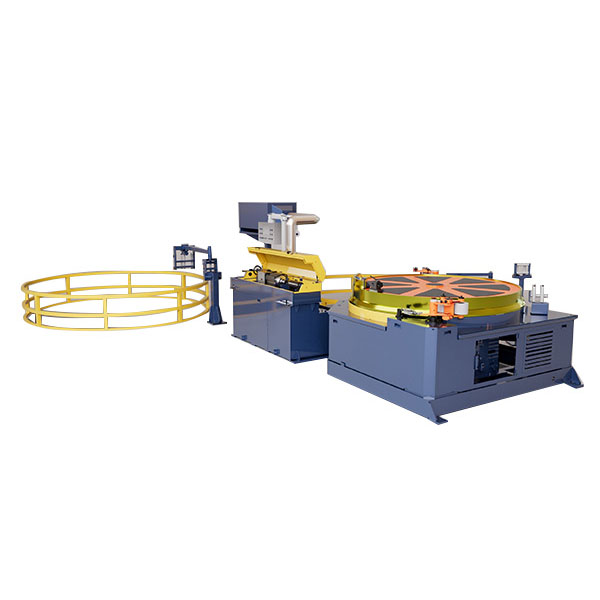
FangRong ຂອງເຄື່ອງແຕ້ມແບບເຢັນ Rack-Pinionຖືກສ້າງຂຶ້ນສໍາລັບການແຕ້ມຮູບທີ່ຊັດເຈນບ່ອນທີ່ຄວາມຍາວຂອງການເຮັດວຽກສັ້ນ, ການເລັ່ງໄວແລະການຈັດຕໍາແຫນ່ງທີ່ຖືກຕ້ອງແມ່ນມີຄວາມສໍາຄັນຫຼາຍກ່ວາຈັງຫວະການແຕ້ມຍາວຫຼາຍ. ໄດ rack-and-pinion ໂອນການເຄື່ອນໄຫວຂອງມໍເຕີ servo ໂດຍກົງກັບລົດແຕ້ມ, ສະຫນອງການເຄື່ອນໄຫວທີ່ຄວບຄຸມດ້ວຍການຫຼີ້ນກົນຈັກຕ່ໍາແລະການຈັດຕໍາແຫນ່ງຊ້ໍາຊ້ອນ.
ສ້າງສໍາລັບວົງຈອນການແຕ້ມສັ້ນ, ຊັດເຈນ
ໄດ້FR-50ສະຫນອງແຮງແຕ້ມ 50kNດ້ວຍຄວາມຍາວຂອງຮູບແຕ້ມ 4 ແມັດທີ່ມີປະສິດຕິຜົນແລະ 2 ແມັດ core-rod stroke. ມໍເຕີ servo Inovance 30kW ຂັບເຄື່ອນກ່ອງເກຍມຸມຂວາດາວເຄາະທີ່ມີອັດຕາສ່ວນ 1:15. ຄວາມໄວການແຕ້ມແມ່ນສາມາດປັບໄດ້ຢ່າງຕໍ່ເນື່ອງຈາກ 0–40m/min, ໃນຂະນະທີ່ຄວາມໄວໃນການກັບຄືນຂອງ carriage ຮອດ 0–30m/min.
ການຕັ້ງຄ່ານີ້ແມ່ນເປັນປະໂຫຍດໃນເວລາທີ່ເຄື່ອງຈັກຕ້ອງເລັ່ງ, ຢຸດແລະປີ້ນຄືນເລື້ອຍໆໂດຍບໍ່ສູນເສຍຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງ. ລະບົບສາຍສົ່ງ rack-and-pinion ຫລີກລ້ຽງເສັ້ນທາງລະບົບຕ່ອງໂສ້ທີ່ມີຄວາມຍືດຫຍຸ່ນຍາວທີ່ພົບເຫັນຢູ່ໃນ drawbenches ລະບົບຕ່ອງໂສ້ແບບດັ້ງເດີມ, ໃນຂະນະທີ່ລູກປືນທີ່ບັນຈຸລ່ວງຫນ້າແລະອົງປະກອບການສົ່ງຕໍ່ຕ້ານ backlash ຊ່ວຍຄວບຄຸມການເກັບກູ້ກົນຈັກ. ການຈັດຕໍາແໜ່ງການເຮັດເລື້ມຄືນສາມາດບັນລຸໄດ້±0.05ມມພາຍໃຕ້ເງື່ອນໄຂການດໍາເນີນງານທີ່ເຫມາະສົມ.
FR-50 ຂໍ້ກໍາຫນົດທີ່ສໍາຄັນ:ຜົນບັງຄັບໃຊ້ການແຕ້ມຮູບ 50kN, ຄວາມຍາວການແຕ້ມຮູບທີ່ມີປະສິດທິພາບ 4m, ເສັ້ນໂຄ້ງ 2m core-rod, ຄວາມໄວໃນການແຕ້ມຮູບ 0–40m / ນາທີແລະຄວາມໄວສູງເຖິງ 0–30m / ນາທີ carriage ກັບຄືນ.
Core Rod Handling ແມ່ນສ່ວນຫນຶ່ງຂອງເຄື່ອງຈັກ
ສໍາລັບການແຕ້ມຮູບທໍ່, ຜົນຜະລິດແມ່ນມີຜົນກະທົບບໍ່ພຽງແຕ່ໂດຍເສັ້ນເລືອດຕັນໃນຮູບແຕ້ມ, ແຕ່ຍັງໂດຍວິທີການໄວຂອງ rod ຫຼັກສາມາດໄດ້ຮັບການກະກຽມສໍາລັບວົງຈອນຕໍ່ໄປ. FR-50 ປະກອບມີອັດຕະໂນມັດ core-rod threadingແລະລະບົບຄາງກະໄຕປະເພດ pneumatic wedge ເພື່ອຫຼຸດຜ່ອນການແຊກແຊງຄູ່ມືໃນລະຫວ່າງການໂຫຼດແລະຍຶດ.
ການຫລໍ່ລື່ນພາຍໃນແລະພາຍນອກຍັງສາມາດກໍາຫນົດຄ່າສໍາລັບການແຕ້ມຮູບທໍ່ທີ່ມີເສັ້ນຜ່າກາງພາຍໃນ ≥16mm. ນີ້ແມ່ນສິ່ງສໍາຄັນສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ໃຊ້ plug ຫຼື mandrel, ບ່ອນທີ່ເງື່ອນໄຂການຫລໍ່ລື່ນມີຜົນກະທົບໂດຍກົງຕໍ່ການໂຫຼດ, ການສວມໃສ່ຕາຍແລະຄຸນນະພາບດ້ານທໍ່.
FR-50 ການຕັ້ງຄ່າດ້ານວິຊາການ
ກໍາລັງແຕ້ມ50kN
ຄວາມຍາວການແຕ້ມທີ່ມີປະສິດທິພາບ4 ມ
Core-Rod Stroke2 ມ
ຄວາມໄວແຕ້ມ0–40ມ/ນທ
ຄວາມໄວໃນການກັບຄືນລົດ0–30ມ/ນທ
ຫຼັກ Servo Motor30kW Innovance
ກ່ອງເກຍກ່ອງເກຍມຸມຂວາດາວເຄາະ
ອັດຕາສ່ວນເກຍ 1:15
ການຈັດຕໍາແຫນ່ງ Repeatability±0.05ມມ
ຄວາມສູງສູນກາງ800 ມມ
Core-Rod Threadingອັດຕະໂນມັດ
ການລະບາຍນ້ໍາມີເຄື່ອງຫຼໍ່ລື່ນພາຍໃນ ແລະ ພາຍນອກ
ບ່ອນທີ່ Rack-Pinion ມີຂໍ້ໄດ້ປຽບ
ເຄື່ອງແມ່ນເຫມາະສົມໂດຍສະເພາະກັບທໍ່ທາງການແພດ, ສາຍໄຮໂດຼລິກ aerospace ແລະອົງປະກອບຍານຍົນທີ່ມີຄວາມແມ່ນຍໍາ, ບ່ອນທີ່ການເຄື່ອນໄຫວທີ່ສອດຄ່ອງແລະການວາງຕໍາແຫນ່ງຊ້ໍາຊ້ອນສາມາດມີຄວາມສໍາຄັນຫຼາຍກ່ວາຄວາມສາມາດໃນການດຶງສູງສຸດ. ມັນຍັງເປັນທາງເລືອກທີ່ປະຕິບັດໄດ້ໃນເວລາທີ່ພື້ນທີ່ກອງປະຊຸມມີຈໍາກັດ; FR-50 ມີຮູບແບບທີ່ຫນາແຫນ້ນທີ່ມີຄວາມສູງສູນກາງຂອງ 800mm.
ສໍາລັບຜະລິດຕະພັນຍາວທີ່ຕ້ອງການການແຕ້ມຮູບຂະຫຍາຍຫຼືກໍາລັງດຶງສູງຫຼາຍ, ລະບົບຕ່ອງໂສ້ຫຼື drawbench ໄຮໂດຼລິກອາດຈະເຫມາະສົມກວ່າ. ອຸປະກອນ rack-and-pinion ເຮັດໃຫ້ຄວາມຮູ້ສຶກຫຼາຍເມື່ອວົງຈອນການຜະລິດຂ້ອນຂ້າງສັ້ນແລະຂະບວນການໄດ້ຮັບຜົນປະໂຫຍດຈາກຄວາມໄວທີ່ຄວບຄຸມ servo ແລະຕໍາແຫນ່ງ.
Rack-Pinion ທຽບກັບການແຕ້ມແບບຕ່ອງໂສ້ທຳມະດາ
| ລາຍການ |
Rack-Pinion |
ປະເພດຕ່ອງໂສ້ |
| ຂັບ |
Rack ແລະ pinion ກັບ servo motor |
ລະບົບຕ່ອງໂສ້ແລະຕົວຫຼຸດຜ່ອນ |
| ຄວາມເຂັ້ມແຂງປົກກະຕິ |
ການຈັດຕໍາແຫນ່ງ, ການເລັ່ງແລະການຄວບຄຸມຄວາມໄວ |
ການດຶງຢ່າງໜັກ ແລະຈັງຫວະແຕ້ມທີ່ຍາວກວ່າ |
| ຄວາມໄວແຕ້ມ |
0–40m/ນາທີ ຢູ່ໃນ FR-50 |
ຂຶ້ນກັບຮູບແບບເຄື່ອງຈັກ |
| ຄວາມຍາວຂອງແຕ້ມ |
4m ຄວາມຍາວປະສິດທິພາບກ່ຽວກັບ FR-50 |
ເສັ້ນເລືອດຕັນໃນທີ່ຍາວກວ່າມີຢູ່ໃນຫຼາຍແບບ |
| ເຫມາະທີ່ສຸດ |
ທໍ່ທີ່ມີຄວາມຖືກຕ້ອງແລະການຜະລິດວົງຈອນສັ້ນ |
ແຖບທົ່ວໄປແລະຮູບແຕ້ມທໍ່, ການຜະລິດການໂຫຼດສູງຂຶ້ນ |
ການປຽບທຽບສ່ວນໃຫຍ່ແມ່ນກ່ຽວກັບຂະບວນການຜະລິດ, ບໍ່ແມ່ນການສົ່ງຜ່ານທົ່ວໄປທີ່ດີກວ່າ. ຖ້າວຽກຕ້ອງການຄວາມຍາວຂອງຮູບແຕ້ມ 4m, ການປ່ຽນແປງຄວາມໄວເລື້ອຍໆແລະການຈັດຕໍາແຫນ່ງທີ່ແຫນ້ນຫນາ, ການຈັດວາງ rack-pinion ມີປະໂຫຍດທີ່ຊັດເຈນ. ຖ້າບູລິມະສິດແມ່ນຄວາມສາມາດໃນການດຶງສູງສຸດຫຼືຈັງຫວະທີ່ຍາວກວ່າຫຼາຍ, ລະບົບຕ່ອງໂສ້ທໍາມະດາຫຼືເຄື່ອງຈັກໄຮໂດຼລິກອາດຈະສະຫນອງການຈັບຄູ່ທີ່ດີກວ່າ.
ຄວບຄຸມວົງຈອນການແຕ້ມຜ່ານ Servo Motion
A Mitsubishi PLC ກັບ HMI ປະສານງານລໍາດັບການແຕ້ມຮູບ, ໃນຂະນະທີ່ servo drive ໃຫ້ການຄວບຄຸມຄວາມໄວທີ່ປ່ຽນແປງໄດ້ສໍາລັບການຂົນສົ່ງ. ນີ້ອະນຸຍາດໃຫ້ກໍານົດຄວາມໄວການແຕ້ມຮູບແລະກັບຄືນຕາມວັດສະດຸແລະເຄື່ອງມືແທນທີ່ຈະແລ່ນເຄື່ອງດ້ວຍຄວາມໄວຄົງທີ່ຫນຶ່ງ.
ການຄວບຄຸມ Servo ແມ່ນເປັນປະໂຫຍດເມື່ອວົງຈອນການແຕ້ມຮູບປະກອບມີການເລັ່ງເລື້ອຍໆ, ການຊ້າລົງແລະການເຄື່ອນໄຫວກັບຄືນ.ຄວາມໄວສາມາດຖືກປັບໃຫ້ເຫມາະສົມກັບເງື່ອນໄຂຂອງວັດສະດຸ, ການຫຼຸດຜ່ອນແລະເຄື່ອງມື, ໃນຂະນະທີ່ PLC ຄຸ້ມຄອງຄວາມຕ້ອງການຕາມລໍາດັບແລະການຈັດຕໍາແຫນ່ງ.
ສໍາເລັດຂັ້ນຕອນການແຕ້ມທໍ່ Precision
ສໍາລັບເສັ້ນທໍ່ທີ່ມີຄວາມແມ່ນຍໍາ, ເຄື່ອງສາມາດຖືກລວມເຂົ້າກັບ FangRong'sDrawing Dies, ລວມທັງເຄື່ອງມືເພັດ, ແລະ ກເຄື່ອງຊີ້ສໍາລັບການກະກຽມວັດສະດຸ. ການຕິດຕັ້ງຜົນໄດ້ຮັບເຮັດໃຫ້ເຄື່ອງມື, ການໃຫ້ອາຫານແລະການເຄື່ອນໄຫວແຕ້ມກົງກັບຄວາມຕ້ອງການມິຕິລະດັບຂອງທໍ່ຫຼືແຖບສໍາເລັດຮູບ.
ດັ່ງນັ້ນ, ການຕັ້ງຄ່າ rack-and-pinion ໄດ້ຖືກພິຈາລະນາດີທີ່ສຸດເປັນການແກ້ໄຂການແຕ້ມຮູບທີ່ມີຄວາມແມ່ນຍໍາແທນທີ່ຈະເປັນການທົດແທນທົ່ວໄປສໍາລັບທຸກໆປະເພດຂອງ drawbench. ທາງເລືອກທີ່ຖືກຕ້ອງແມ່ນຂຶ້ນກັບກໍາລັງແຕ້ມທີ່ຕ້ອງການ, ຄວາມຍາວຂອງການເຮັດວຽກ, ວັດສະດຸ, ວົງຈອນການຜະລິດແລະຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງ.


 Whatsapp